人形机器人/四足机器人行业

搜索文档
物理AI怎么“击穿”场景落地?宇树生态大会上的钢铁答案
量子位· 2026-10-23 19:32
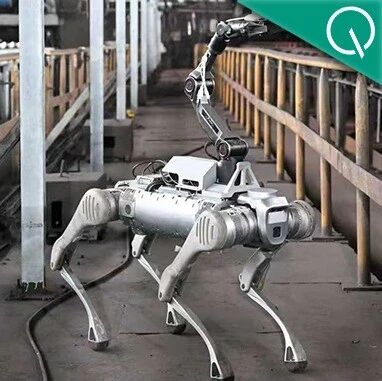
文章核心观点 - 具身智能迈向ChatGPT时刻最大的难关是AI模型的输入输出和真实机器人的对齐[1] - 宇树科技创始人王兴兴判断1-3年内物理AI有望迎来关键突破,模型与真机的对齐是具身智能行业绕不开的核心考题[31] - 钢铁行业巡检场景是这场“对齐”最好的试验场之一,脱离实验室理想环境在复杂工况里持续稳定干活才是物理AI真正的试金石[33][34] - 宸境科技以宇树四足机器狗为载体,搭配自研Insight系列空间智能相机、Navcore空间智能大脑与任务管理平台,打造软硬件一体化钢铁行业物理AI全栈方案,据悉对标特斯拉FSD[12] 钢铁巡检场景需求与痛点 - 钢铁厂区是典型高危作业环境,高炉、管道、狭小夹层里隐患众多[6] - 痛点1:很多点位高温、狭窄、有安全风险,人员不宜频繁出入[8] - 痛点2:巡检点位多、频次高、工作高度重复,常年需要投入大量人力[8] - 用机器狗承接高风险、高重复的巡检任务,既能减少人员进入危险区域,又能持续提升巡检效率[7] - 工业机器人绝非“走到点位就完事”,临时障碍物、无固定路标、通道狭窄等场景要求机器人必须做到找准自身位置、实时规划路线、遇到障碍自动绕行、自动采集数据、自动上报异常[10] - 从“能动起来”到“能独立干完一整套活儿”,比拼的正是物理AI的自主作业能力[11] 四步无人自主巡检流程 - 第一步空间数据采集定位:依靠Insight系列空间智能相机搭配物理AI技术,机器狗可自主提取厂区环境特征,一键生成厂区三维地图并实时锁定自身精准位置,无需提前预埋二维码、磁条等辅助标识[14] - 第二步自主行路:核心来自自研NavCore空间智能大脑+TinyNav自主导航算法,机器狗按预设巡检路线自动奔赴目标点位,遇到临时堆放的钢材、物料等突发障碍能实时重新规划路径绕开障碍继续前进,全程无需人工远程操控[15] - 第三步自动检测:抵达巡检点位后机器狗可按需搭载可见光摄像头、红外热成像仪、拾音传感器、气体检测仪等多种设备,自动读取温度、异响、气体泄漏、设备外观破损等信息,自动识别设备隐患并提前发出安全预警[16] - 方案主打“纯视觉定位导航”,只代表依靠视觉完成认路与自主行走,设备检测依旧可搭配红外、声学、气体等传感器满足钢厂多样化检测需求[16] - 第四步数据回传:依托RoboSpatial空间编辑平台,管理人员可在线编辑三维厂区地图、标注巡检点位、编排巡检任务,所有巡检影像、监测数据、异常告警自动归档并一键接入钢厂现有运维体系,实现巡检全过程可追溯、可管理[17] - 整套链路总结为:数据采集→自动巡线→动态避障→异常预警→数据归档[18] 钢厂落地进展与客户核心关切 - 湖南钢铁、宇树科技与宸境科技达成战略合作,共建钢铁行业具身智能机器人创新实验室,推进巡检机器人落地钢厂[4] - 宸境科技这套物理AI巡检方案已落地湘潭钢铁、晋南钢铁等多家钢企,进入常态化实地运行阶段[20] - 真正落地钢铁厂工况千差万别,每家钢厂设备布局、巡检路线、运维管理制度都不一样,方案必须针对工况做适配[20] - 钢厂客户更看重三大硬核能力:厂区工况复杂定位能否长期稳定不漂移;拍到设备异常后能否精准识别、无误报、不漏检;巡检数据能否无缝对接现有运维平台形成数字化管理闭环[21][27] - 只有在真实厂区反复打磨稳定性,这套物理AI解决方案才能实现规模化复制推广[22] - 机器狗巡检把零散的现场巡查变成全过程留痕的数字化台账,帮助钢厂提升设备运维管理水平,从根源上减少人员进入高危区域,筑牢安全生产防线[23] 生态合作模式与行业复制路径 - 产业生态合作典型范本:宇树科技提供稳定可靠的机器人本体解决移动硬件基础问题,宸境科技深耕垂直行业把视觉感知、自主导航、任务管理能力和钢铁行业场景深度绑定,针对高危复杂工况完成定制化开发[25] - 通用机器人想要走进工业赛道,这样的分工合作是最高效的路径[26] - 钢铁巡检只是物理AI落地的第一站,经过钢厂严苛工况打磨之后可复用到电力管廊、化工园区、煤矿井下、市政管理等更多高危重复巡检场景[28] - 技术可以复用但整套方案不能直接照搬,不同行业的安全标准、检测项目、管理流程各不相同,每进入一个新场景都要针对性进行调试和实地验证[29] - 能不能打磨出一套标准化、可快速交付的落地模式,将决定物理AI产业能走多远[30] - 依托开放生态,通用硬件底座叠加垂直场景的空间智能能力,宸境科技正在钢铁行业踏出可复用的落地路径,呼应国家大力推进新技术场景化落地、规模化场景应用的政策导向[35]