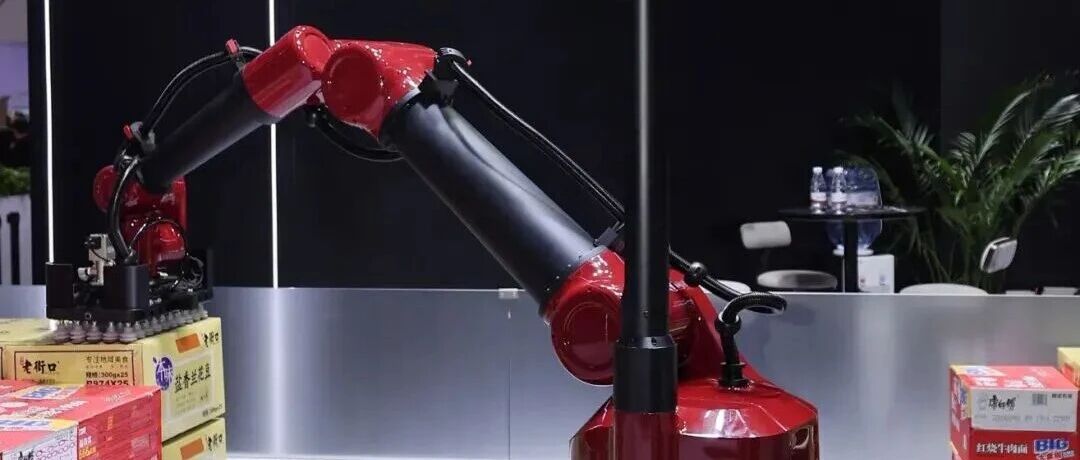
物流操作机器人Sculptor

搜索文档
极智嘉联创创办的深诣机器人携两大新品亮相工博会,以强化学习驱动自进化
IPO早知道· 2026-10-14 20:10
文章核心观点 - 深诣机器人携自研具身基础模型SE-1及两款机器人产品物流操作机器人Sculptor、工业操作双臂机器人Edge集中亮相2026中国国际工业博览会 [4] - 公司成立于2026年1月,聚焦工业与物流等高价值场景,致力于以自研具身基础模型和高效强化学习技术打造一机多能、快速适应的具身智能机器人 [5] - 核心优势是让机器人不只具备工作能力,还能从复杂工况中持续学习、不断改善 [3][5] - 提出“1+2+N”产品与产业路线,以SE-1通用具身大脑为核心,支撑Sculptor与Edge两大产品方向,从物流装卸、混合码垛、柔性装配等高价值场景出发逐步拓展至更多真实工作任务 [19] - 机器人规模化部署的关键不只是今天能够完成多少任务,更在于未来能否以更低成本、更快速度学会新的工作 [19] 团队背景 - 创始人兼CEO刘凯曾任极智嘉联合创始人,拥有15年以上机器人产业经验,长期参与全球机器人产品研发、商业化与规模化交付 [5] - 技术联合创始人罗宇、黄康尧均博士毕业于清华大学计算机系,分别在基础大模型、强化学习以及具身系统、高性能仿真等领域具有长期研发积累 [5] - 刘华平教授担任公司首席科学家 [5] - 前沿AI研发与全球机器人产业化经验的结合,让深诣能够从真实产业需求出发,协同设计模型、算法、机器人本体与系统工程 [5] Sculptor物流操作机器人 - 工博会现场SEEN·E Sculptor展示了多品类箱体混合码垛作业 [9] - 面对尺寸、包装材质各异的混合箱型以及随机变化的摆放位置和姿态,Sculptor能够自主识别不同货箱,调整抓取与放置策略,连续完成分类码垛,将不同类型箱体码放成稳定的多层货垛 [9] - 真正难点不只是抓起一个箱子,而是面对持续变化的货物与堆叠状态仍然能够稳定完成整项工作 [10] - 传统自动化擅长标准化、高重复性作业,但面对货物种类繁多、位置姿态不确定的物流场景往往需要更多工装、环境约束或重新适配 [10] - Sculptor依托SE-1具身基础模型,面向复杂现场中的快速变化,自主理解任务并生成相应操作 [10] - 产品设计上强调一机多能、快速适应,通过可配置的移动底盘、末端执行器与具身系统,面向卡车装卸、混合拆码垛、箱式拣选、行李搬运等不同物流作业需求,探索同一机器人平台在多种任务中的复用能力,降低新任务的重复适配成本 [10] Edge工业操作双臂机器人 - Edge是深诣面向工业精细操作打造的双臂机器人 [12] - 工博会现场Edge展示了0.1mm级精密插接与交互式糖果分装两项任务,分别对应具身智能的两类关键能力:精细物理操作以及复杂任务的理解与执行 [12] - 在精密插接任务中,柔性线缆的形态随着抓取、移动和外部干扰不断变化,机器人需要持续感知目标状态、实时调整操作轨迹,在演示设置的干扰条件下完成插接 [12] - 在交互式糖果分装任务中,机器人需要理解人的指令,自主组织从抓取、装盒到递交的多步骤操作,并利用过程记忆应对交互变化,使任务能够接续执行 [12] - 从精密接触操作到需要理解、记忆和自主组织的长程任务,Edge展示了具身智能面向工业柔性作业的更多可能 [12] SE-1具身基础模型与强化学习技术 - 两款机器人的背后是深诣自研的SE-1具身基础模型 [14] - 从“能够完成动作”到“学会更好的操作”,这正是深诣所理解的自进化,其背后的技术逻辑可概括为两个环节:理解与对齐 [18] - SE-1具身基础模型负责理解任务与物理世界,通过任务理解、世界推演和流畅动作生成三层核心能力,以及World Model MoE多物理专家架构,模型能够协同理解和预测不同维度的物理信息,将任务目标逐步转化为连续、可执行的动作 [18] - 强化学习则进一步驱动行为改善,根据人类定义的任务目标与评价标准,机器人通过真实交互获得反馈,不断调整策略,使操作越来越符合实际工作要求 [18] - 针对真机数据稀缺、交互成本高的问题,深诣还研发了OMPO经验匹配技术,并采用异步、off-policy强化学习方法,让模型能够更有效地利用与当前任务相关的历史数据和多源经验,提高真实交互的学习效率 [18] 产品与产业路线 - 深诣提出“1+2+N”产品与产业路线:以SE-1这一通用具身大脑为核心,支撑物流操作机器人Sculptor与工业操作机器人Edge两大产品方向,从物流装卸、混合码垛、柔性装配等高价值场景出发,逐步拓展至更多真实工作任务 [19] - 从一项任务到更多任务,从一台机器人到更多本体,深诣希望通过模型能力、真实经验和系统工程的持续积累,让机器人不断拓展工作边界 [19] - 让每一次工作积累的经验帮助机器人更快地适应下一项工作,让每台机器人都成为能够持续学习、不断拓展能力的真实生产力 [23]